文章来源:FPGA入门到精通
本文收获
✅ 只下一个包,MCP 二进制、49 个技能、11 个示例全在里面
✅ 分清「已安装」「已启用」「对当前会话生效」是三件事
✅ 认出哪两类报错属于版本差异,别误判成装坏了
前面2篇介绍了claude code 和 codex 安装ROSS 开发环境,这次分享如何在常用的VSCode 和 Trae IDE中安装,需要先安装codebuddy 插件。
一、安装准备
1、哪些安装包?
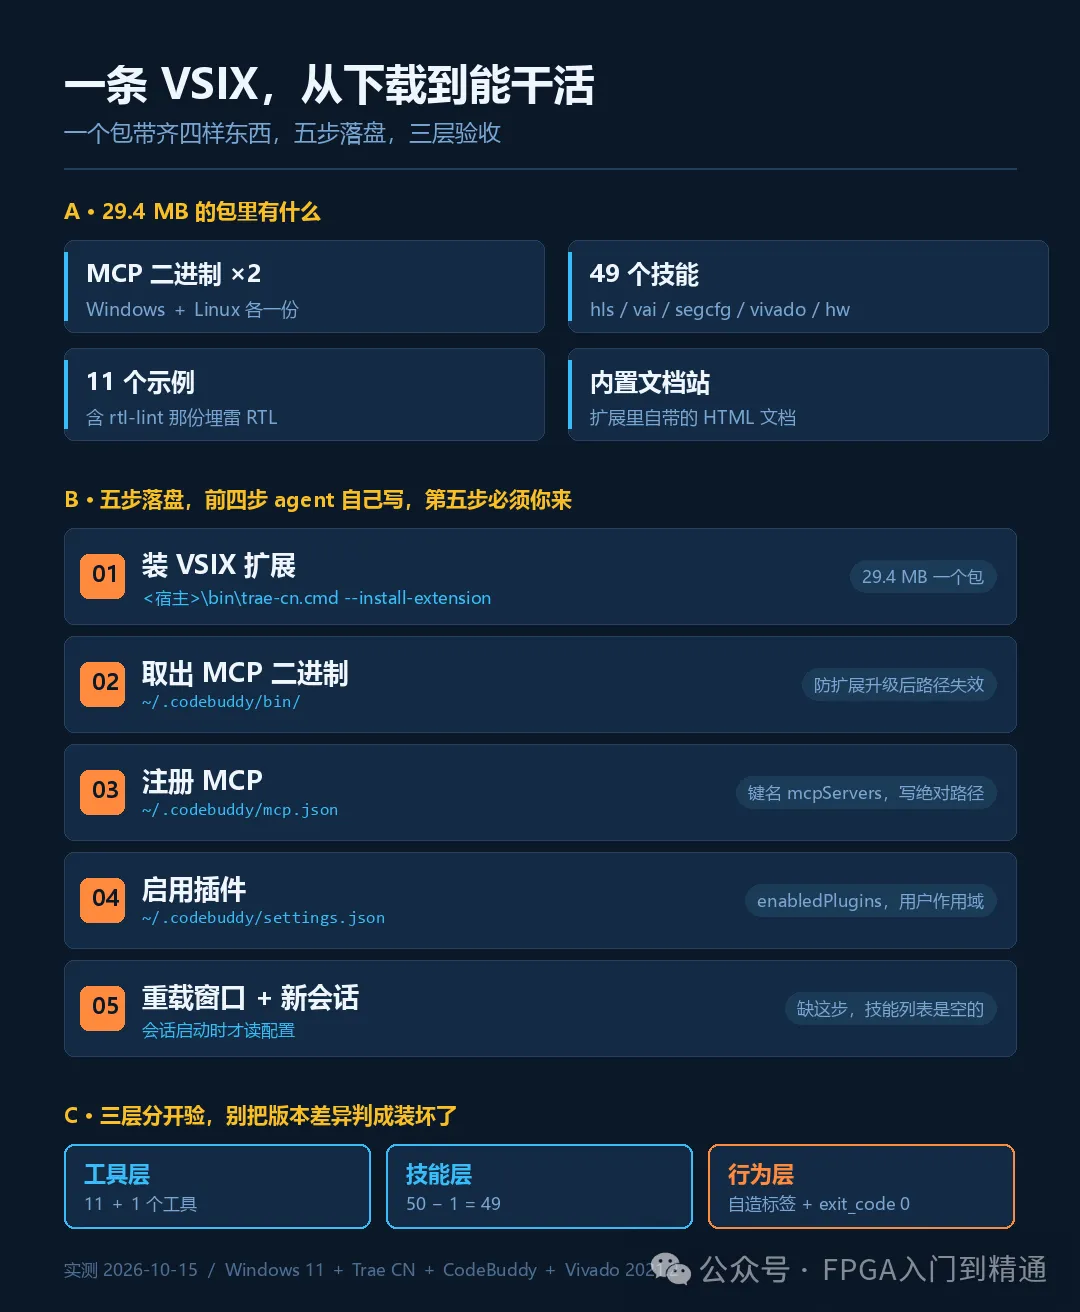
这个扩展不是那种「装个界面壳、还得自己去补依赖」的东西。二十九兆的包里,MCP 二进制(Windows 与 Linux 各一份)、49 个技能、11 个示例、内置文档站,全在。

2、 你的 Vivado 版本能不能跑
官方内置文档的测试基线是 2026.1,声明架构上兼容所有已发布版本。
多版本共存只有一个代价,必须显式指定驱动哪个。
3、 其他前置

配置根集中在一处,是这条路最舒服的地方。CLI 那边散在 ~/.claude.json、~/.codex/config.toml,还得记哪个 scope 写哪儿;这里 mcp.json、settings.json、plugins/ 全在 ~/.codebuddy/ 底下。
注意这里需要先安装codebuddy。
二、一句提示词安装
1、 提示词
我现在需要安装AMD ROSS的一整套开发环境,相关的安装程序文件位置:《路径》
把 《路径》 换成实际目录,形如 D:\downloads,剩下的交给它。
你要做的只有一件事,每步读一眼它说要干什么,然后点同意。
为什么一句就够:文件位置给准了,后面五步都是标准动作。装扩展、取二进制、注册 MCP、启用插件、逐项验证,官方文档里全有,不用你补参数。
想更精确一点,可以加一两句,不加就走默认值。

这里需要注意。插件面板把这件事拆得很细:安装和启用是两枚独立状态,作用域分三档,每档各有一套安装、启用、禁用、卸载。

⚠️ 这里是本篇第一个真坑。已安装不等于已启用,已启用也不等于对当前会话生效。
只把包装进来、面板显示「已安装」,却忘了点启用;或者装在了项目、本地作用域,也是同一个结果。新会话里一个 ROSS 技能都列不出来,面板却一直告诉你装好了。
实测就是这么撞上的,插件启用之前启动的那个会话,从头到尾看不到任何技能。这不是 bug,技能是会话启动时读的,「重载窗口」加「开新会话」这两步就是必须,不是建议。
稳妥做法只有一条。
装在用户作用域并启用,等价于往 settings.json 的 enabledPlugins 写一行,再重载窗口,开新会话。
2、它会做什么?

三、测试验证
分三层测,工具层、技能层、行为层,分开报。
1、 测试总览

2、 工具层

3、 技能层
plugins/marketplaces/<市场目录>/skills/ 下是 50 个目录条目,其中 hls-scripts/ 是给技能调用的脚本目录,里面 41 个 .py,不算技能。实际 49 个,跟官方宣称对得上。
按前缀分布,hls-* 22(含 hls-scripts)、vai-* 13、segcfg-* 7、vivado-* 6、hw-* 2。
4、 行为层

5、 云端文档检索
一次真实查询,问的是怎么用 synth_design -lint 跑 RTL lint。
命中了 UG901(Vivado Synthesis)和 UG895(System-Level Design Entry),每条都带 docs.amd.com 链接和版本标签,2024.1、2025.2、2026.1 三档都在。
零登录,零凭证。
它还支持 family、tool、version 三个过滤,version 的枚举里就有 2021.2,可以钉住版本查。机器版本老、官方文档早滚到新版的时候,这个过滤最实用。
顺便给了一个交叉印证。UG901 原文写的是 synth_design -top <top_level> -part <part> -lint,跟 3.5 第三条结论对得上。示例里那句多出来的 -file,官方语法里从来没有。
完整安装依赖文件: