驱动程序采用Linux平台总线(Platform Bus)模型,通过 platform_driver 结构体注册驱动,利用设备树实现设备和驱动的自动匹配。驱动同时注册了一个混杂设备(miscdevice),主设备号为10,为用户空间提供 /dev/pio_button 设备节点。
这个驱动我们不采用编译进内核的方式,而是当作一个可以动态加载的模块。这个驱动模块由源文件和makefile组成。
驱动源文件pio_interrupt.c:
//platform driver
#include <linux/module.h>
#include <linux/types.h>
#include <linux/miscdevice.h>
#include <linux/fs.h>
#include <linux/init.h>
#include <linux/platform_device.h>
#include <linux/interrupt.h>
#include <linux/clk.h>
#include <linux/uaccess.h>
#include <linux/io.h>
#include <linux/poll.h>
#include <linux/irq.h>
#include <asm/unistd.h>
#include <linux/device.h>
#include <linux/of.h>
#include <linux/slab.h>
#include <linux/sched.h>


// define the interrupt registers,  refer to embedded ip user guide for infomation
#define  PIO_REGISTER_INTERRUPTMSK 2
#define  PIO_REGISTER_EDGECAPTUE   3

struct irq_des
{
    int  button_irq;
    void __iomem *pio_base;
};


static volatile int key_values;
static volatile int ev_press = 0;

//define the wait quene head
static DECLARE_WAIT_QUEUE_HEAD(button_waitq);


struct irq_des pio_irq;


static irqreturn_t buttons_interrupt(int irq, void *dev_id)
{
    if(irq ==pio_irq.button_irq){
        key_values = readl(pio_irq.pio_base+PIO_REGISTER_EDGECAPTUE*4);
        ev_press = 1;
        wake_up_interruptible(&button_waitq);
    }
    //clear all  edge caputre registers
    writel(0x0f,pio_irq.pio_base+PIO_REGISTER_EDGECAPTUE*4);
    return IRQ_RETVAL(IRQ_HANDLED);
}


static int pio_buttons_open(struct inode *inode, struct file *file)
{
    int err = 0;
    err = request_irq(pio_irq.button_irq, buttons_interrupt, 0,
                          "PIO_BUTTON", NULL);
    if (err) {
        disable_irq(pio_irq.button_irq);
        free_irq(pio_irq.button_irq, NULL);
        return -EBUSY;
    }
    ev_press = 0;
    //enable pio interrupt
    writel(0x0f,pio_irq.pio_base+PIO_REGISTER_INTERRUPTMSK*4);
    return 0;
}


static int pio_buttons_close(struct inode *inode, struct file *file)
{

    free_irq(pio_irq.button_irq, NULL);
        return 0;
}


static ssize_t pio_buttons_read(struct file *filp, char __user *buff, size_t count, loff_t *offp)
{
    unsigned long err;
    wait_event_interruptible(button_waitq, ev_press);
    ev_press = 0;

    err = copy_to_user(buff, (const void *)&key_values, min(sizeof(key_values), count));

    return err ? -EFAULT : (ssize_t)min(sizeof(key_values), count);
}

static unsigned int pio_buttons_poll( struct file *file, struct poll_table_struct *wait)
{
    unsigned int mask = 0;
    poll_wait(file, &button_waitq, wait);
    if (ev_press)
        mask |= POLLIN | POLLRDNORM;
    return mask;
}


static struct file_operations dev_fops = {
    .owner   =   THIS_MODULE,
    .open    =   pio_buttons_open,
    .release =   pio_buttons_close,
    .read    =   pio_buttons_read,
    .poll    =   pio_buttons_poll,
};

static struct miscdevice misc = {
    .minor = MISC_DYNAMIC_MINOR,
    .name = "pio_button",
    .fops = &dev_fops,
};

static int my_plat_probe(struct platform_device *pdev)
{
    int ret;
    struct resource *res;
    int  irq;
    int  error;
    res = platform_get_resource(pdev,IORESOURCE_MEM,0);
    if(res == NULL)
        return -ENOENT;
    if(!request_mem_region(res->start,resource_size(res),pdev->name)){
            error=-EBUSY;
            return error;
    }
    pio_irq.pio_base=ioremap(res->start,resource_size(res));
    irq=platform_get_irq(pdev,0);
    if(irq<0)
    {
        return irq;
    }
    pio_irq.button_irq=irq;
    ret = misc_register(&misc);
    if(ret)
        return ret;

    return 0;
}

static void my_plat_remove(struct platform_device *pdev)
{
    struct resource *res;
    printk("my platfrom device has removed.\n");
    res=platform_get_resource(pdev,IORESOURCE_MEM,0);
    release_mem_region(res->start,resource_size(res));
    misc_deregister(&misc);
    //return 0;
}

static struct of_device_id pio_button_match[]={
    {.compatible="terasic,pio-button",.data=NULL},
    {}
};
MODULE_DEVICE_TABLE(of,pio_button_match);

struct platform_driver my_buttons_drv = {
    .probe = my_plat_probe,
    .remove = my_plat_remove,
    .driver = {
        .owner = THIS_MODULE,
        .name = "my_buttons",
        .of_match_table=pio_button_match,
    },
};

static int __init platform_drv_init(void)
{
    int ret;

    ret = platform_driver_register(&my_buttons_drv);

    return ret;
}

static void __exit platform_drv_exit(void)
{
    platform_driver_unregister(&my_buttons_drv);
}

module_init(platform_drv_init);
module_exit(platform_drv_exit);

MODULE_AUTHOR("Terasic");
MODULE_LICENSE("GPL");
注意上面Makefile文件当中 KDIR := /home/doreen/de25_nan0_sdmmc/linux-socfpga 是指定Linux Kernel 源码路径,读者要改成自己当前开发路径。
设置好编译链环境变量,执行make编译出pio_interrupt.ko文件:
export CROSS_COMPILE=aarch64-linux-gnu-

export ARCH=arm64

export PATH=/usr/bin:$PATH

make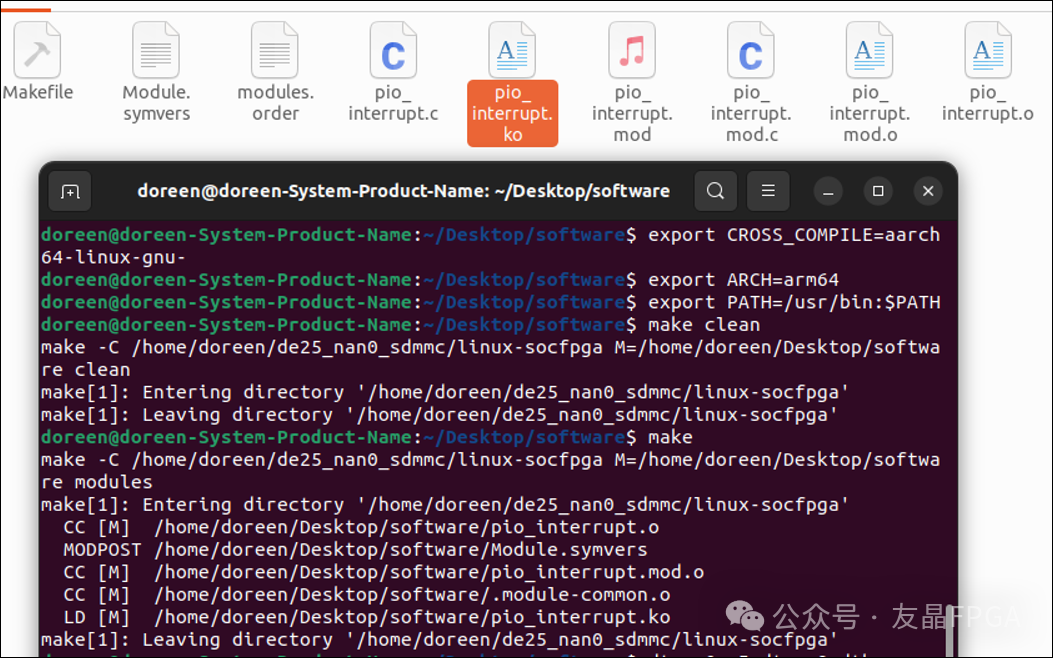
本文源码参考:https://github.com/hbwangjinwu/PIO_Interrupt/tree/master
文章来源:友晶科技


