技术
在Vivado中,对rom进行初始化的文件是.coe文件。 .coe文件的前两行的开头格式是固定的,不能改变的。其所存储的数据数量与大小是与设计rom的位宽和深度相对应的。
或许你是一个初入门Python的小白,完全不知道PEP是什么。又或许你是个学会了Python的熟手,见过几个PEP,却不知道这玩意背后是什么。那正好,本文将系统性地介绍一下PEP,与大家一起加深对PEP的了解。
说到FPGA时序约束的流程,不同的公司可能有些不一样。反正条条大路通罗马,找到一种适合自己的就行了。从系统上来看,同步时序约束可以分为系统同步与源同步两大类。简单点来说,系统同步是指FPGA与外部器件共用外部时钟;源同步(SDR,DDR)即时钟与数据一起从上游器件发送过来的情况。
PCIe发起的对Endpoint的访问应在Endpoint申请的BAR空间内,Endpoint申请BAR空间时申明了地址空间的大小,而Root Complex则根据实际情况决定从某个地址开始分配一段地址空间给Endpoint。
相信大家对于Python的列表和元组两种数据结构并不陌生了,如果我问大家这两种数据结构有什么区别呢?列表和元组都是数组,列表是动态的数组可以修改,元组是静态的数组不可修改。除此之外,大家还能想到其他的区别吗?接下来就让我来详细给大家介绍一下吧。
PL和PS的接口类型总共有两种——功能接口:AXI、EMIO、中断、DMA流控制、时钟调试接口;配置接口:PCAP、SEU、配置状态信号和Program/Done/Init信号。
随着现代处理器技术的发展,在互连领域中,使用高速差分总线替代并行总线是大势所趋。与单端并行信号相比,高速差分信号可以使用更高的时钟频率,从而使用更少的信号线,完成之前需要许多单端并行数据信号才能达到的总线带宽。
RAM和ROM也是类似的,由于这也是常用的IP核,所有完全有必要在这里记录一下,以后用到了实际后,再补充到实际工程中。随机存储器(RAM),它可以随时从任一指定地址读出数据,也可以随时把数据写入任何指定的存储单元,且读写的速度与存储单元在存储芯片的位置无关。
硬件描述语言(verilog,systemVerilog,VHDL等)不同于软件语言(C,C++等)的一点就是,代码对应于硬件实现,不同的代码风格影响硬件的实现效果。好的代码风格能让硬件“跑得更快”,而一个坏的代码风格则给后续时序收敛造成很大负担。
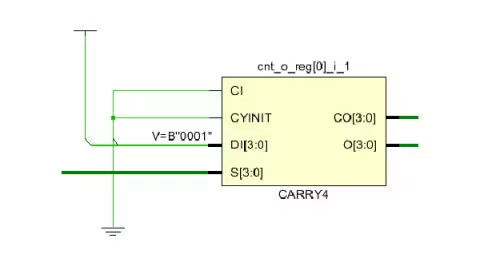
时钟信号的处理是FPGA的特色之一,因此分频器也是FPGA设计中使用频率非常高的基本设计之一。一般在FPGA中都有集成的锁相环可以实现各种时钟的分频和倍频设计,但是通过语言设计进行时钟分频是最基本的训练,在对时钟要求不高的设计时也能节省锁相环资源。
像IIC、LED、KEY等都属于字符设备,这些设备的驱动是所有驱动类型中最为简单的。块设备是另外一种不同于字符设备的类型,这两类设备在linux的驱动结构中有很大差异。总体来说,块设备驱动比字符设备驱动复杂的多,在IO操作上也表现出很大的不同。
在FPGA系统中,如果数据传输中不满足触发器的Tsu和Th不满足,或者复位过程中复位信号的释放相对于有效时钟沿的恢复时间(recovery time)不满足,就可能产生亚稳态,此时触发器输出端Q在有效时钟沿之后比较长的一段时间处于不确定的状态,在这段时间里Q端在0和1之间处于振荡状态,而不是等于数据输入端D的值。
随着深度学习和5G的应用,对FPGA的功能要求越来越多。因此近几年FPGA大厂纷纷将自己的器件集成了更多的内核,比如赛灵思的zynq系列就集成了arm,GPU,PCIE,射频处理模块等等,用于满足各种各样的需求。
在 Python 的项目中,如何管理所用的全部依赖库呢?最主流的做法是维护一份“requirements.txt”,记录下依赖库的名字及其版本号。那么,如何来生成这份文件呢?