博客
FPGA组合逻辑设计技巧分享1:互斥条件分支优先使用 case 语句
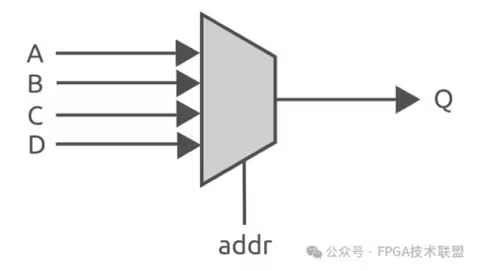
尽管当用互斥条件指定if-elsif-else语句和case语句等效,两者都会被综合为多路选择器(MUX),不再具有优先级,但仍建议优先使用case语句
DO‑254 鲁棒性测试到底应该怎么做?
如果说前面的物理测试是在证明“它能正常工作”, 那么鲁棒性测试要证明的是: ——当一切不正常时,它依然是安全的。在 DO‑254 DAL‑A 项目中, 鲁棒性测试不是“加分项”,而是硬门槛。
KRS(Kria Robotics Stack):Zynq / FPGA 机器人开发,迈向完整 ROS 2 系统的一步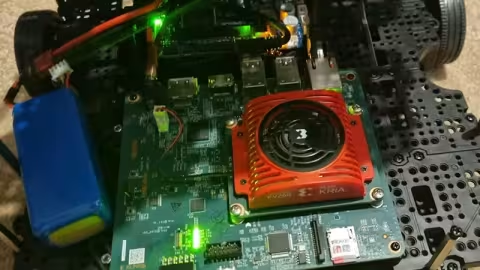
在这个示例项目中,使用 AMD Kria™ KV260 Vision AI Starter Kit 结合 TurtleBot3 Waffle 移动机器人平台 来构建一个真实可运行的 ROS 2 系统。
DO‑254 物理测试到底在“测什么”?
“我们已经做了板级测试,也在 FPGA 上跑过程序了, 这还不算物理测试吗?”如果你在 DO‑254 项目里问过、或被问过这句话,那么这一篇文章,就是写给你的。
从网络接口到 DMA,一套面向工程师的 FPGA 网络开发框架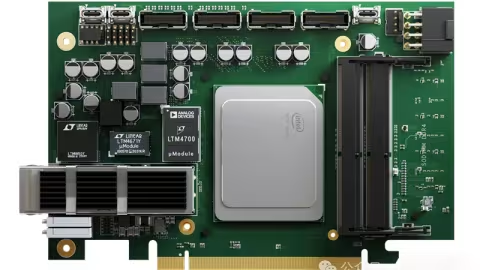
Liberouter的Network Development Kit(NDK) 是一套专门用来快速开发 FPGA 加速网络应用的开源框架,是连接高速网络接口、FPGA 逻辑与主机处理器 的工程级利器。
KRS(Kratos Robotics Stack):让 Zynq / FPGA 机器人开发真正“跑”起来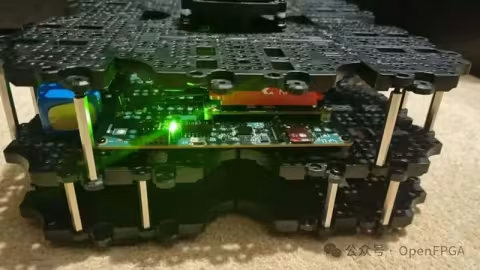
在机器人与自主系统开发中,ROS 2 已经成为事实标准,但当它遇到 FPGA / Zynq / Kria 这类异构平台时,工程复杂度往往直线上升。
从 JTAG 启动 Zynq UltraScale+ 上的嵌入式 Linux 镜像:详细实战教程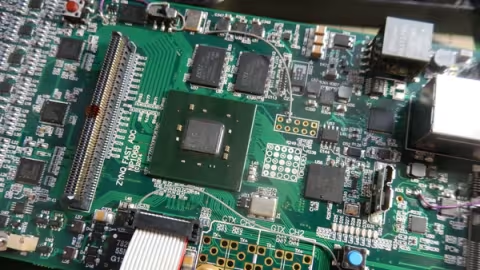
本文则进一步讲解如何在 Zynq UltraScale+ MPSoC 平台上通过 JTAG 逐步启动 Linux,并提供了完整的过程与关键命令。
从 JTAG 启动 Zynq-7000 嵌入式 Linux:使用 XSCT 全流程教程
启动嵌入式系统是任何 FPGA 或嵌入式 Linux 开发流程中最常做、也最关键的一步。很多时候我们依赖 SD 卡、TFTP 或 NFS,但当你无法访问板载存储或以太网时