博客
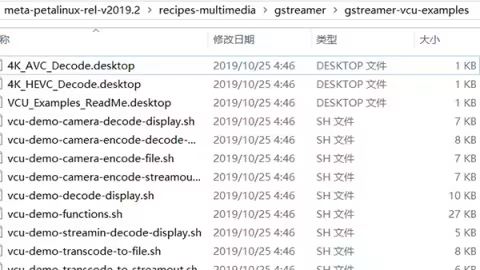
软硬件系统构建好之后,VCU可以正常工作了。可以在VCU软件堆栈的不同层次上对VCU进行编解码,下面介绍一下使用VCU控制软件如何进行编解码。
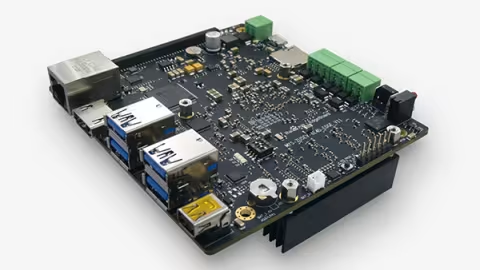
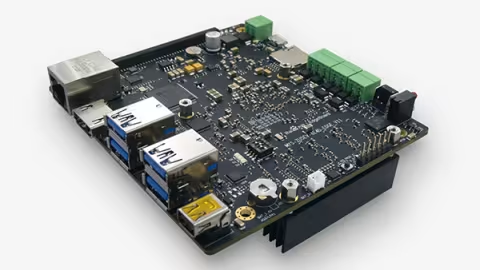
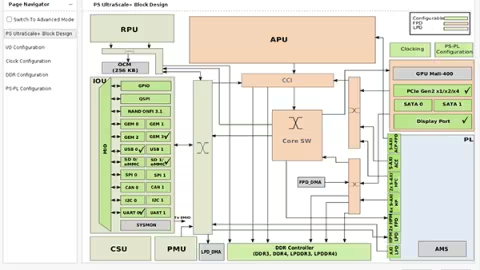
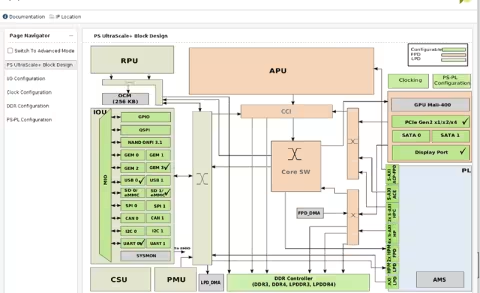
硬件设计主要包括PS设置和VCU设置,VCU参考了pg252和zcu106例程,如下图所示。FZU5输入25MHz时钟,通过PLL产生33MHz和300MHz时钟输入到VCU。此外,PL部分还需要产生风扇控制信号,控制单板风扇。
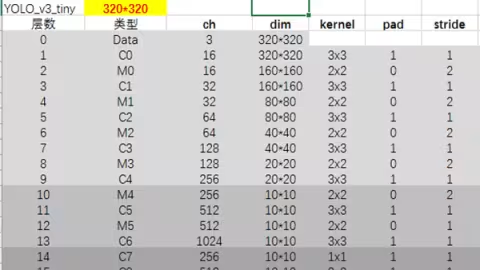
yolo是目前目标检测落地到硬件中比较常用的AI模型,因为yolo标准版模型参数和计算量太大,所以目前暂时在zynq020上移植的是tiny版本,这里选用yolov3-tiny来移植,输入模型的图像源320x320@15Hz,模型各层如下(其中C是训练时的类别)
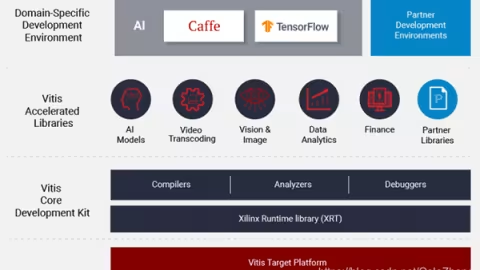
上一篇文章讲到了如何生成可供Vitis使用的XRT platform。这次我们使用生成的platform来开发一个完整的加速器Demo并在ZCU06上跑通。
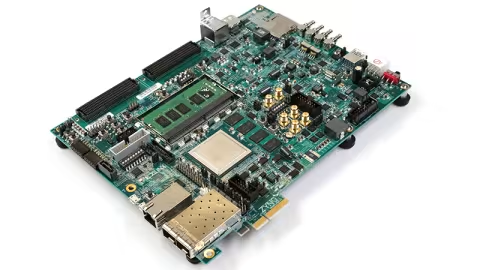
毕设要用到Xilinx家的ZCU106这块板子,了解到最近Xilinx统一了Vivado,XilinxSDK,并集成了常用开源IP核,推出了Vitis统一软件平台,使我们不再需要关注底层的Verilog实现,因此尝试使用Vitis开发一个神经网络加速器,作为毕设的基础。
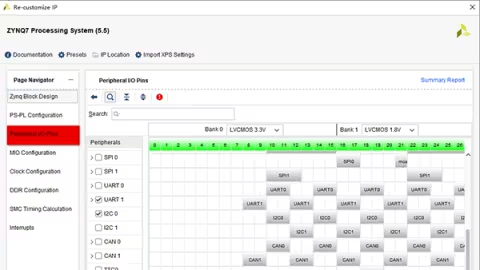
在使用ZYNQ进行开发设计时,往往需要对一些GPIO引脚进行配置,传统的配置方法通常在PL端进行管脚约束之后在Verilog代码中对相应引脚进行配置。这样如果开发过程中一旦有需要对管脚配置进行修改的话,那么就必须重新进行综合、布局布线、生成比特流文件,如果设计工程相对复杂的话,完成整个过程通常需要相当长一段时间。影响开发效率。
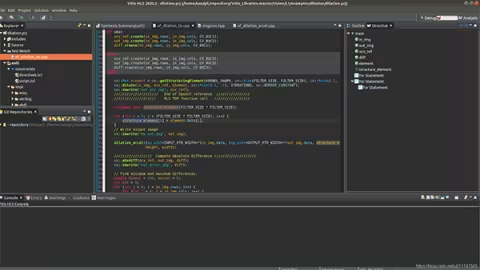
环境条件,首先需要安装opencv3.x版本,这个opencv是在执行test bench的时候才有用,个人理解就是能够生成处理后的图片,方便对比处理效果。不安装并不影响生成RTL kernel。
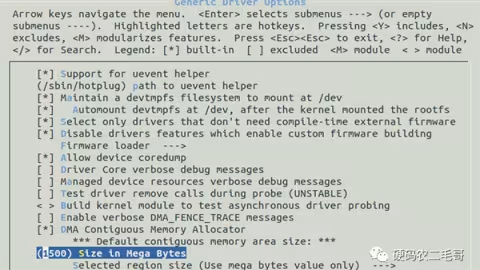
前提环境:开发板上电后,JTAG模式启动,SD卡已烧写系统文件,JTAG 和UART已连接主机。首先 下载驱动Linux_3.x.x_4.x.x_VCP_Driver_Source.zip