跳转到主要内容
以板载匠心,赋能 FPGA 创新
以板载匠心,赋能 FPGA 创新,加速产品从 0 到 1
Vitis AI RNN用户指南 (v1.4.1)

本文提供了在Xilinx® 硬件平台上实现循环神经网络(RNN)的操作和参考信息。

通过libusb实现PC与ZYNQ之间的USB通信

libusb是一个免费的跨平台USB库,本文在windows平台下使用libusb库开发上位机程序与ZYNQ的USB接口进行数据收发测试。libusb可以支持WinUSB驱动,因此为ZYNQ的USB接口设备安装WinUSB驱动。
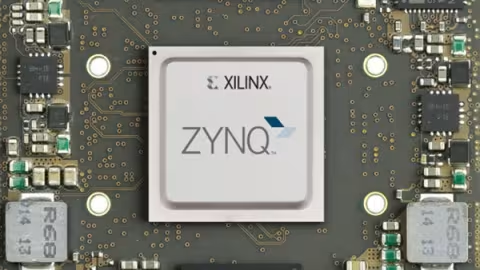
基于 FPGA 的低成本成像系统

并非所有成像系统都需要昂贵。可以直接使用成本优化的 FPGA 和 CMOS 图像传感器来创建解决方案。

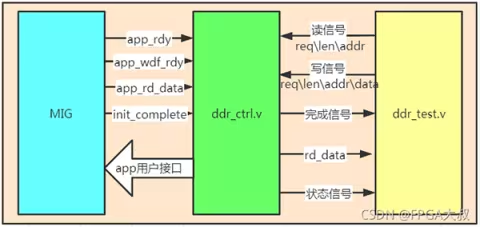
Xilinx FPGA平台DDR3设计保姆式教程(6)DDR高级篇

为了更方便的对DDR读写,我们对DDR再次封装成可复用的读写模块。

成为一个优秀FPGA工程师的七层技术修炼之道

如何成长为一个合格的FPGA工程师?武林中,乾坤大挪移有七层的修炼境界,FPGA工程师技术修炼之路也是如此。

Xilinx系列FPGA远程网络升级实现简介

在实际应用中有很多FPGA板卡离工程师是有一定的距离,导致升级FPGA的mcs文件需要到现场,这样不方便也浪费时间。为此我们实现了基于通用网络传输方式来做远程升级的方案。
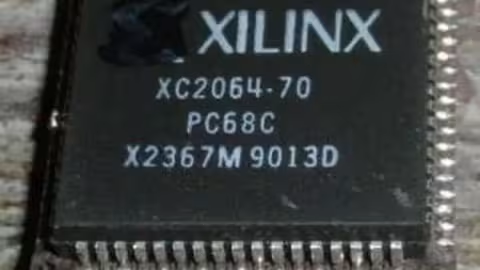
世界第一颗FPGA芯片级拆解:详述工作原理

在这篇文章中,我们对Xilinx的XC2064进行了逆向工程,解释了它的内部电路以及 "比特流 "是如何对它进行编程的。

基于 FPGA 的边缘检测

本方案利用 HLS 功能创建图像处理解决方案,在可编程逻辑中实现边缘检测 (Sobel)。

Petalinux 加速axi-dma内核驱动缓冲区读过程

Petalinux 加速axi-dma内核驱动缓冲区读过程

一个工程师有关FPGA项目的感言

一个工程师有关FPGA项目的9个感言

关于机器学习模型的可解释性算法

本文介绍目前常见的几种可以提高机器学习模型的可解释性的技术,包括它们的相对优点和缺点。

基于FPGA打造ROS 2定义硬件 自适应机器人获得灵活大脑(上)

本文从ROS 2机器人专家的视角提出建议,即全面考虑ROS 2的硬件加速。这一视角能体现:优化流程中、流程内、网络内(含底层)的ROS 2运算图交互;以及加速ROS上运行的应用。
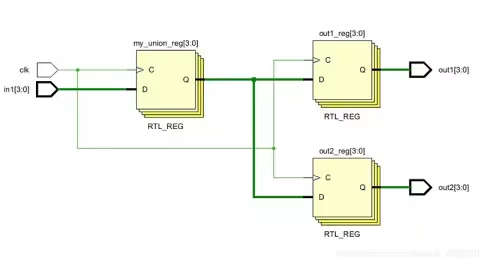
Xilinx SystemVerilog 中的联合体 (union)

SystemVerilog 中新增了一种数据类型,即联合体。联合体支持您以多种不同方式来引用数据中的某一部分。本文将介绍联合体的使用方式以及综合工具针对联合体的处理方式。
Fortem DroneHunter 使用 Xilinx Zynq SoC 放倒恶意无人机

Xilinx 技术支持实时数据处理并可延长功耗,助力 DroneHunter 保护公共基础设施。

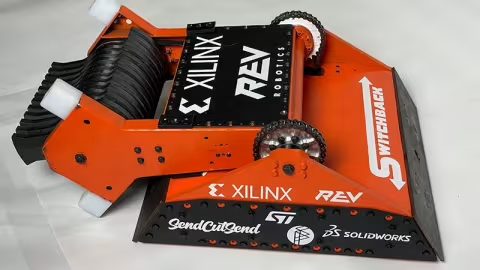
Xilinx 角逐 BattleBots 竞技场

是时候准备好收看一场冲击视觉的大战并为之欢呼了!在与 Rev Robotics 的合作中,赛灵思是战斗机器人 Switchback 的赞助商。

DAC 2021十大要点总结

设计自动化会议最近在旧金山举行。在演讲中,涵盖了广泛的领域——例如,设计自动化算法领先技术、商业 EDA 工具的新功能、技术和财务趋势和预测以及行业标准活动。下面附上一份来自笔者对 DAC 的印象盘点。
Versal ACAP 开发板系统设计方法指南

赛灵思 Versal® 自适应计算加速平台 (ACAP) 设计方法论是旨在帮助精简 Versal 器件设计进程的一整套最佳实践。

赛灵思嵌入式软件工具 2021.2 中的新增功能

了解嵌入式软件(如 Linux、Xen Hypervisor 和免费实时操作系统)与构建工具(如 Yocto 和 PetaLinux)在 2021.2 发布周期中的新增特性。 该视频将详细介绍在该发布周期中所有的新增功能与修改内容。
Xilinx FPGA平台DDR3设计保姆式教程(4)——DDR3读写测试

实验任务:将输入数据(data_in)存入ddr,然后读出,验证输入输出数据是否相等。