Ubuntu18.04安装ROS ros-melodic-desktop-full时,遇到错误“unmet dependencies. Unable to correct problems, you have held broken packages."。
传统的机器人软件程序设计是在预定义的架构和约束条件下,在给定机器人的CPU中进行功能程序设计。正如上篇文章所述,一旦机器人遇到适配需求,就会导致复杂的系统整合操作。
根据提示,逐层安装缺失的模块,包括ros-melodic-perception, ros-melodic-perception-pcl, ros-melodic-pcl-conversions, libpcl-dev, libvtk6-dev, libvtk6-qt-dev, libvtk6-java, 一直报告同样错误。
随着处理效能、内存密度和系统整合度的提升,嵌入式视觉从传统逐渐扩增到新兴应用领域,市场规模在十年内必有显著增长。而伴随着应用领域越来越多元,影像传感器系统在开发时,所需考虑的面向也变得更加复杂。
目前,超过 100 家不同的开发公司已投入约 10 亿美元,用于开发高分辨率激光雷达( LiDAR )传感器。随着多家 OEM 厂商宣布将激光雷达解决方案纳入畅销车型,其在汽车市场中的应用也将提速。
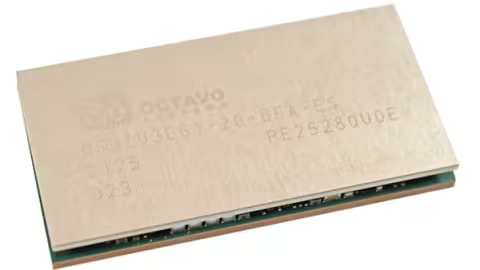
为建立具备良好性能、功耗、价格平衡度的全新系统级封装( SiP )产品系列,Octavo Systems 将目光转向赛灵思 Zynq UltraScale+ MPSoC 平台,并推出全新 OSDZU3 产品系列,不仅将赛灵思 MPSoC 的性能与灵活性优势发挥到极致,也为Octavo System 的发展提供了更广阔的舞台。
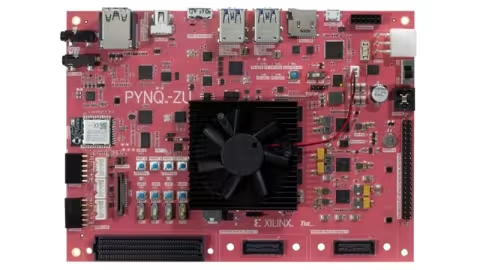
PYNQ-ZU是Zynq®UltraScale+™xczu5eg - 1sfvc784 MPSoc开发板,兼容Arduino、标准树莓派、LMC等各种接口,这使得PYNQ-ZU的具有极大的可拓展性与开源性。与PYNQ-Z2一样使用PYNQ框架,PYNQ 是 Xilinx 的一个开源项目
面积通常指一个设计消耗FPGA/CPLD的逻辑资源的数量,通常用可消耗的FF(触发器)和LUT(查找表)来衡量。速度指设计在芯片上稳定运行所能达到的最高频率,这个频率由设计的时序状况来决定,以及设计满足的时钟要求
在Xilinx的DisplayPort 1.4 IP的文档中,提到支持的器件为Ultrascale/Ultrascale+/Versal系列,但很多的客户基于成本的考量希望能在7系列的器件中实现DP1.4。
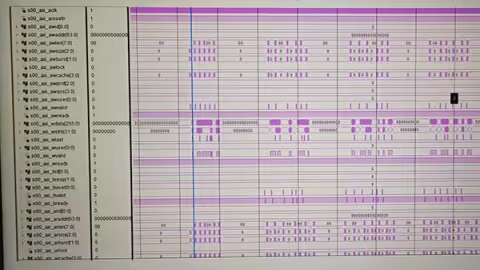
对于AXI4-FULL总线时,握手信号共有5路,包括写地址,写数据,写应答,读地址,读数据。当主机burst写时,每发起一次猝发交易,需要有一笔应答对应。
可能很多FPGA初学者在刚开始学习FPGA设计的时候,经常听到类似于”这个信号需要打一拍、打两拍(寄存),以防止亚稳态问题的产生“这种话,但是对这个打拍和亚稳态问题还是一知半解,接下来结合一些资料谈下自己的理解。