下载

Vivado 设计套件:围绕 IP 的设计流程

Vivado® Design Suite 可提供围绕 IP 的设计流程,支持您将来自各种设计的 IP 模块添加到自己的设计中

Zynq UltraScale+™ RFSoC DFE 数据表

本文概述了Xilinx® Zynq® UltraScale+® RFSoC DFE的特点和产品选择。

AI 引擎内核编码最佳实践指南

本文档聚焦 AI 引擎内核编程,除单内核编程外,还涵盖了多方面的内容

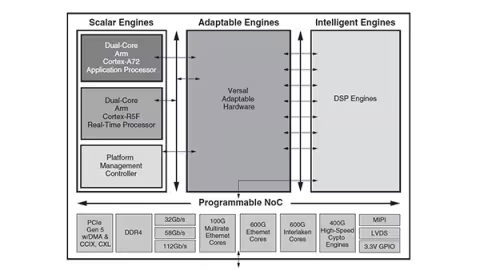
Versal Premium ACAPs (v1.1)

本白皮书介绍了在一个功率优化、适应性强的平台上对网络IP的突破性整合。

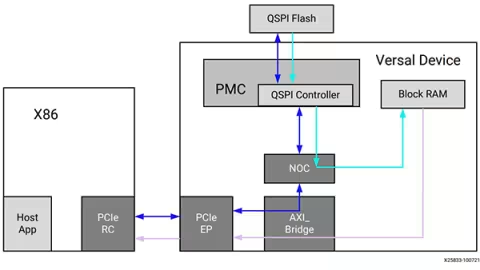
QSPI闪存的主机编程

本应用说明提供了一个使用外部CPU编程QSPI闪存的参考设计。

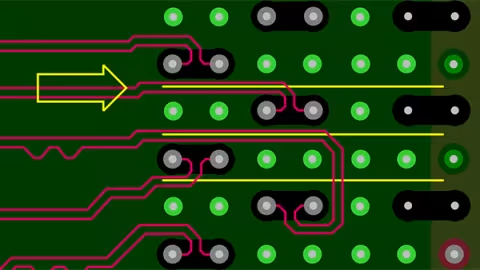
一种减少1mm间距的BGA下铜线之间的串扰的技术

本白皮书介绍了一种减少1毫米间距的BGA器件中铜线间串扰的技术。

Vitis AI Library 用户指南

Vitis AI Library 是一组高层次库和 API,专为利用深度学习处理单元 (DPU) 来高效执行 AI 推断而构建

VPK120评估板用户指南

使用本指南开发和评估针对VPK120板上的Versal® ACAP XCVP1202器件的设计。

Kria K26 SOM散热设计指南

本文描述了K26 SOM载体卡热设计的最佳实践。

MIPI D-PHY LogiCORE IP 产品指南(v4.3)

MIPI D-PHY IP 专为摄像头和显示接口的视频或像素数据的传输和接收而设计。

Kria KR260 机器人入门套件:通过硬件加速释放机器人
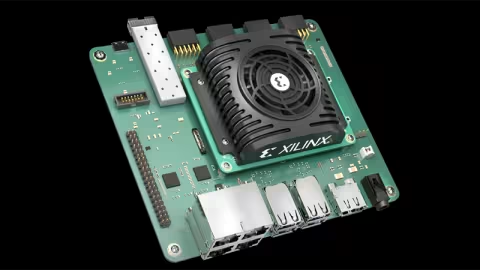
Kria™ KR260机器人入门套件包括用于机器人、机器视觉、工业通信和控制应用的预建接口、可定制的硬件加速功能,并通过Kria SOM加快部署时间。
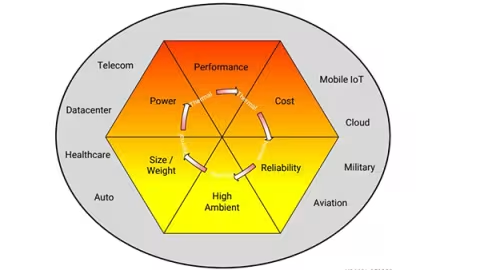
Xilinx 器件设计散热器和散热解决方案

本文描述为 Xilinx® 器件设计散热器和散热解决方案的指南和最佳实践。

Vitis 高层次综合用户指南

在 Vitis 应用加速流程中,在可编程逻辑中实现和最优化 C/C++ 语言代码以及实现低时延和高吞吐量所需的大部分代码修改操作均可通过 Vitis HLS 工具来自动执行。
电子书下载:KR260 赋能自适应机器人

本电子书将从当今机器人技术的常见挑战开始向您详细讲述何为机器人?以及目前所存在的设计挑战是什么?

Vitis AI 优化器用户指南 (v2.5)

本文提供优化神经网络模型的能力。

Versal ACAP 设计指南

本文档涵盖了以下设计进程:系统和解决方案规划,即确认系统级别的组件、性能、I/O 和数据传输要求,包括解决方案到 PS、PL 和 AI 引擎的应用映射。

简化电源排序 (v1.0)

本文描述在 Versal® ACAP 中实现电源排序的各种方法。

使用赛灵思功率估计器进行功率分析的七个步骤

本文描述了如何在设计的早期阶段使用 Xilinx® Power Estimator (XPE) 工具进行功率分析。

Vitis 嵌入式平台创建所需要注意的问题

Vitis 嵌入式平台创建所需要注意的问题

ZCU670 评估板用户指南

本文详细描述了ZCU670板的功能。使用本指南可以在ZCU670板上开发和评估针对Zynq® UltraScale+™ RFSoC的设计。